智巡未来:面向月面仓储的自主分拣搬运机器人
这是我参与 2026 全球校园人工智能算法精英大赛“大模型技术创新赛”的项目记录。项目以月面仓储为应用背景,在 ROS 2 与 Gazebo 仿真环境中,把题目理解、任务规划、自主导航、视觉定位和机械臂抓放连接成一条完整的作业流程。
相比单独完成导航或抓取,这个项目更关注一个问题:如何让自然语言表达的物资需求,经过可检查的规则转换,最终成为能够核对结果的机器人动作。
从题目到货物交付
比赛场景中,机器人需要根据题面和映射规则确定红、蓝货物的数量与目标区域,再在仓储环境中逐件完成识别、抓取、运输和放置。任务不仅涉及运动控制,还需要保持数量、颜色、目的地与执行进度的一致性。
项目的主要作业链路是:
接收题目与映射规则,解析物资需求。
校验结构化计划中的颜色、数量、目标区域与执行顺序。
协调货物选择、接近方向以及剩余任务的执行次序。
导航到货位附近,通过视觉复测完成末端对接。
控制机械臂抓取、回撤,以低位携货姿态跨区运输。
放置后检查货物实体位置,并同步显示任务进度。
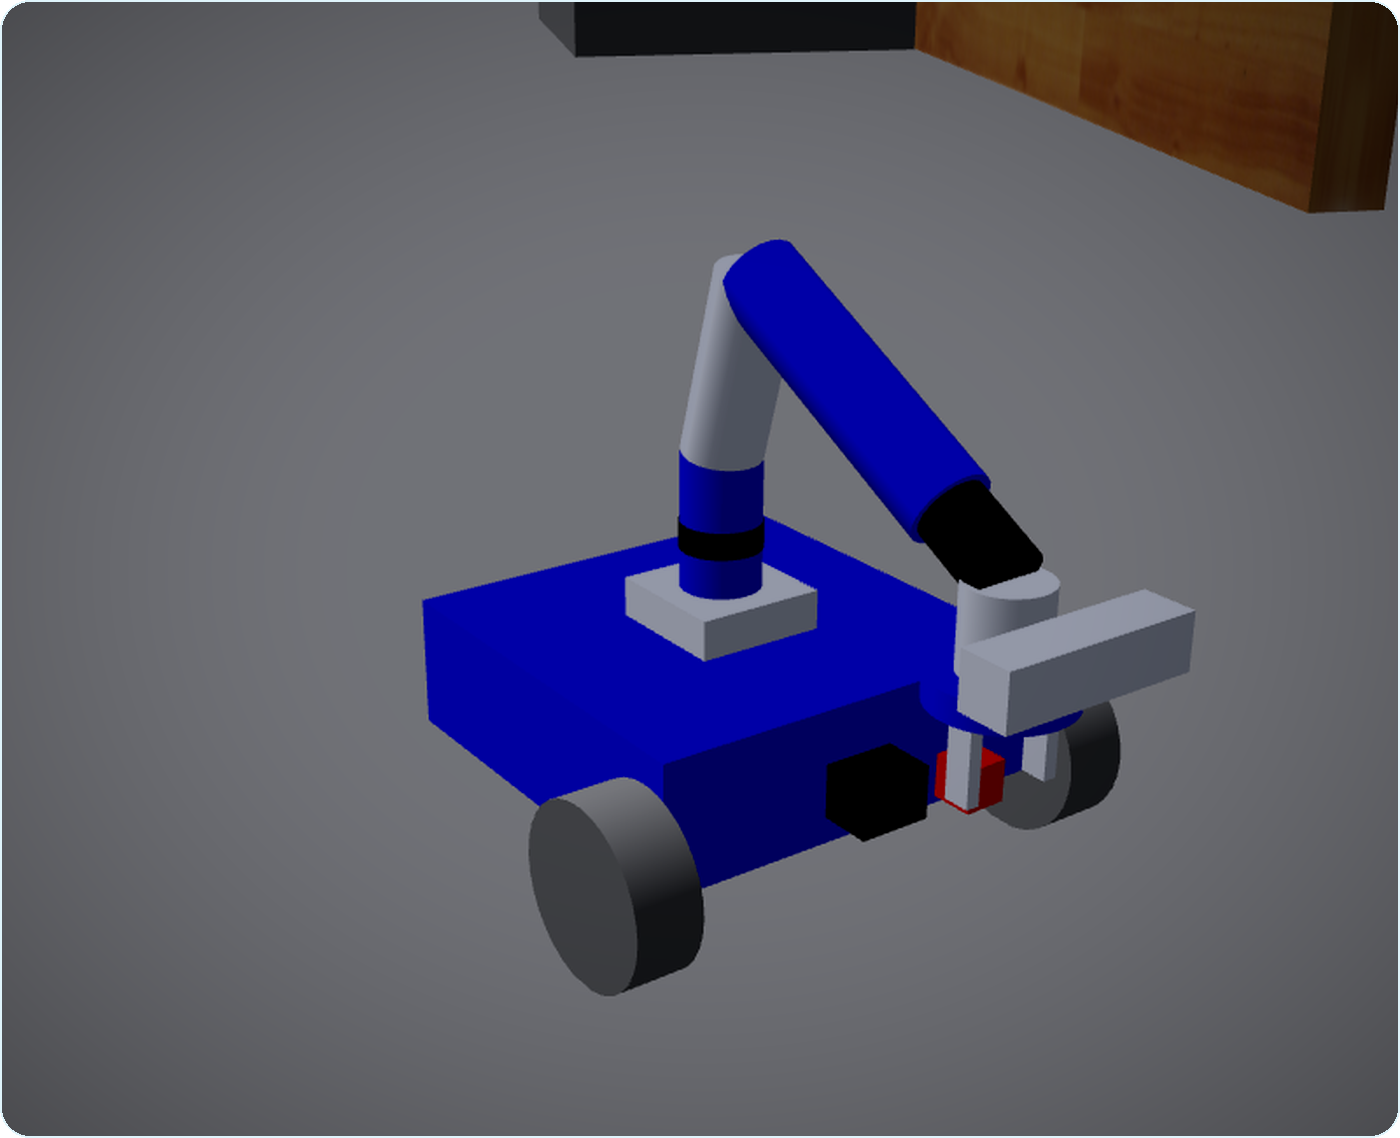
Gazebo 仿真中的机器人与携货姿态。图中的机器人模型用于软件集成和任务流程展示。
五层协同架构
系统将“理解需求”“协调任务”和“执行动作”分层处理,避免一段模型输出直接驱动底盘或机械臂。
任务输入与展示:接收题面、映射规则,展示当前计划、阶段和任务状态。
语义规划:把需求整理为结构化候选计划,并通过确定性检查约束颜色、数量与目标区域。
任务协调:管理任务状态、选块选侧、剩余任务调度与有界恢复。
运动执行:结合 Nav2、末端对接、MoveIt 2 与夹爪控制完成导航和抓放。
仿真与核验:利用 Gazebo 实体状态与旁路监测记录交付结果,区分控制回执和实际落区情况。
这套设计的核心是“语义开放、动作封闭”:模型可以参与理解,但进入执行链的关键字段需要经过明确的规则检查。
分层导航与末端对接
跨区域移动和货架附近的精细对接,面对的是不同尺度的问题。系统使用全局规划与路径跟踪完成长距离移动,在接近货位后切换到短距离对接流程,继续修正停靠位置和朝向。
动态通行过程中,路径意图、通道准入和实体净空分别记录。规划路线用于说明机器人准备如何移动,速度门控用于限制当前动作,实体位置监测用于核对几何状态;这几类信息不能互相替代。
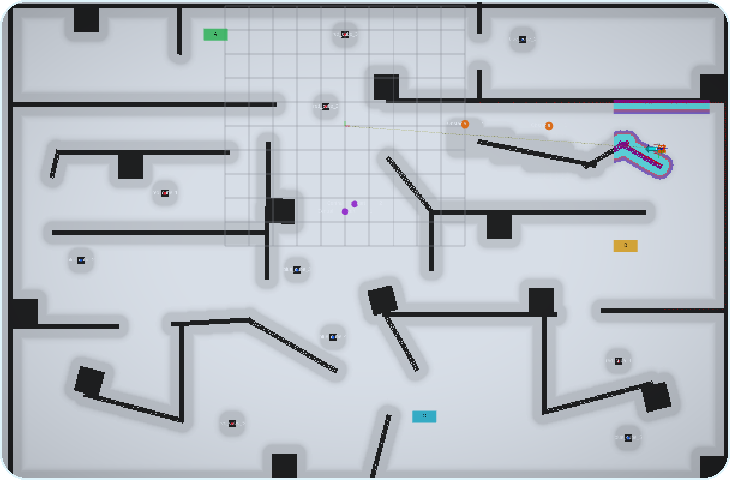
RViz 导航展示:地图、代价信息、目标区域与规划路径。
RGB-D 定位与受约束抓取
视觉模块先分割红、蓝目标,再利用目标区域内的深度数据估计距离,将图像中的位置转换到机器人使用的坐标系。执行抓取前,还需要结合观测时间和坐标变换重新核对目标位置。
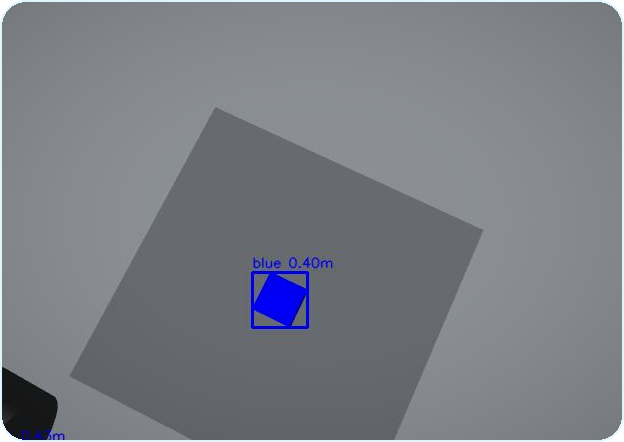
蓝色物块识别示例。边框与距离标注用于辅助核对目标位置。
机械臂动作按接近、下降、夹持、回撤和运输分阶段组织。高处对齐与下降前复核用于约束抓取动作,抓取后先抬离托盘清障,再回撤到低位携货姿态。这里的“低位运输”是跨区移动阶段的姿态,不表示整个抓取流程都没有高度变化。
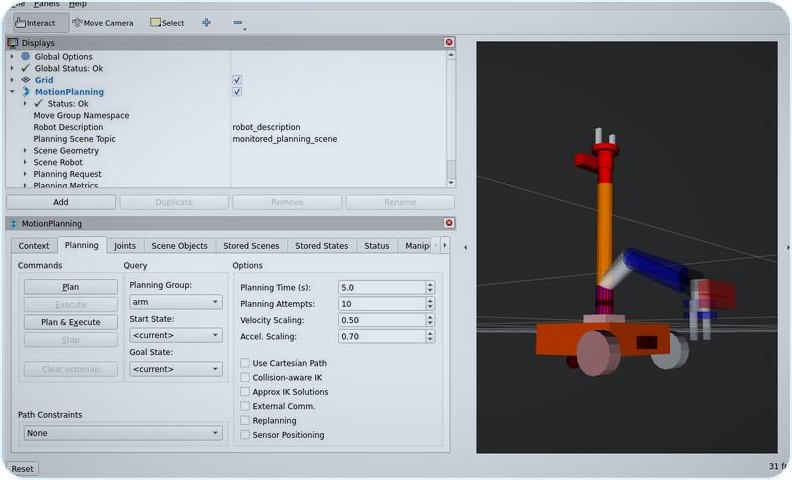
MoveIt 2 运动规划界面与机械臂场景。
让任务过程能够被看见
CoStudio 面板集中展示题目、结构化计划、识别画面、地图与路径、当前动作以及完成进度。它帮助观察系统在执行哪一步,也便于把视觉、导航和机械臂状态放在同一个任务背景下理解。
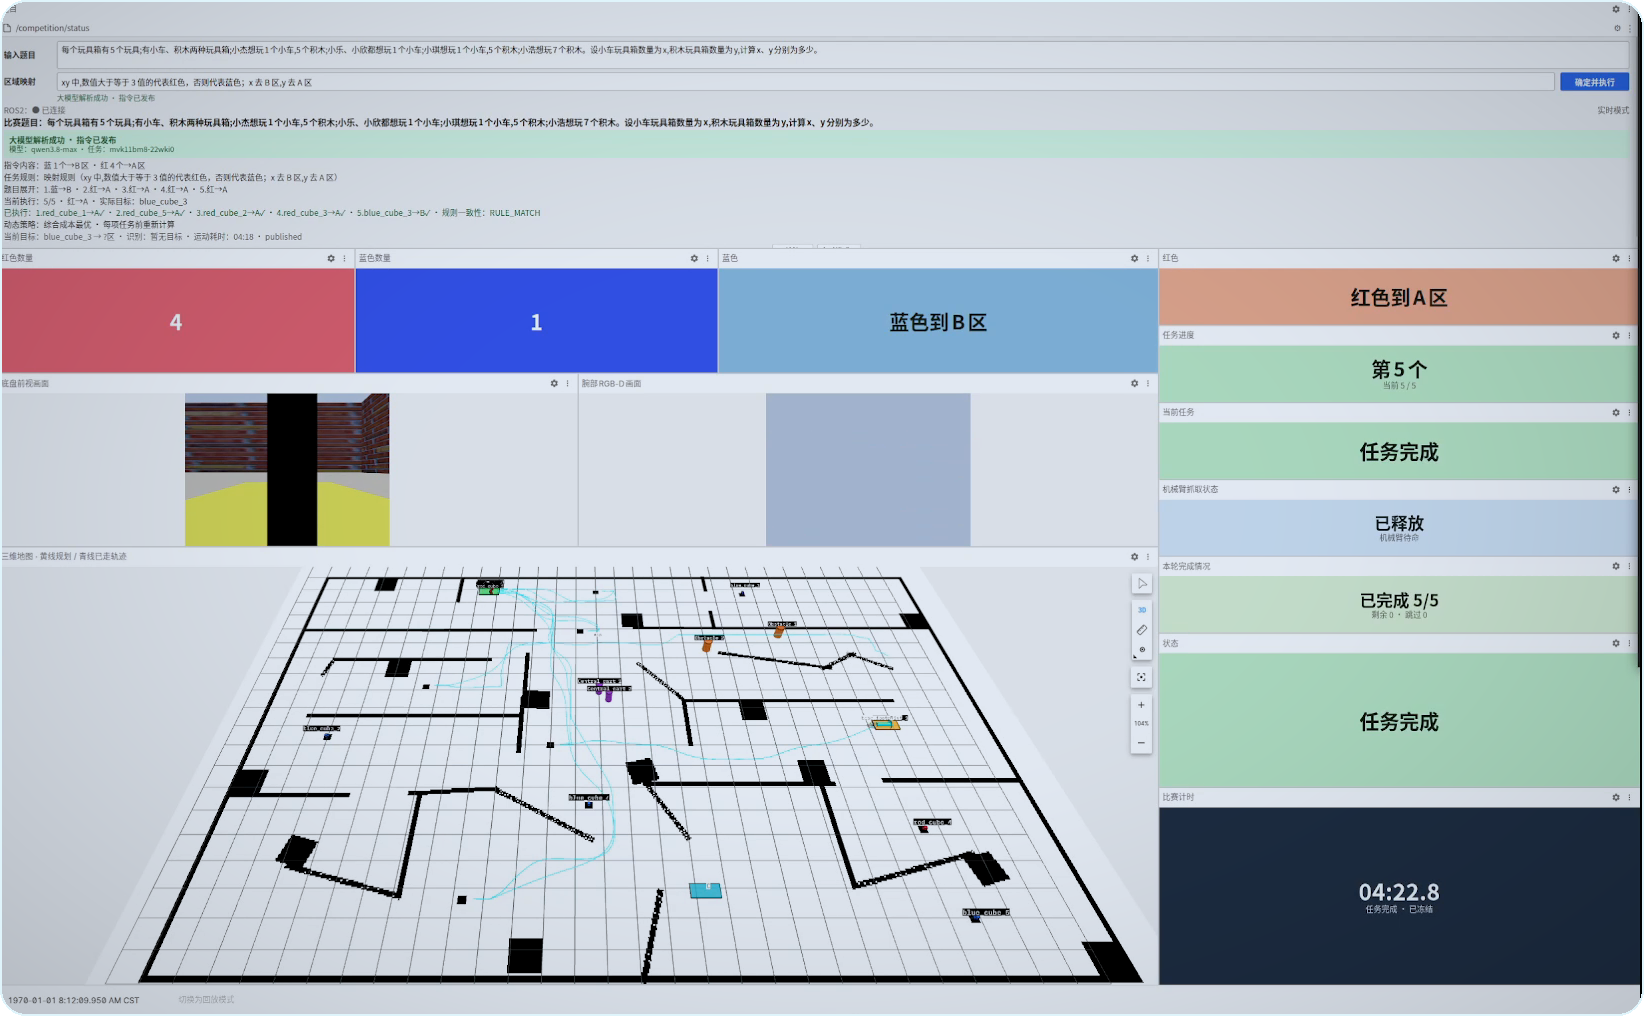
图中保留了演示轮次的界面状态:完成数 5/5、跳过 0、界面任务计时 04:22.8。这些数字仅对应图示轮次,不代表独立墙钟测量或全部任务组合的性能。
展示和核验仍需分开:夹爪闭合不等于已经抓住货物,服务返回成功不等于完成交付。系统需要进一步检查抓取窗口、运输状态以及释放后的实体坐标,才能解释每一次动作的结果。
项目中的工程思考
这次实践让我更重视模块之间的约定:题目、计划、状态和执行回执需要能够对应到同一轮任务;视觉观测必须带上时间与坐标信息;导航到达和抓取成功要有各自的判定条件;异常恢复也应受到次数、距离和时间的限制。
项目目前以 Gazebo 仿真为主。规则物块、已知仓储布局以及仿真夹持约束,为集成与排查提供了可控环境,但不能直接等同于真实摩擦接触、实物抓持能力或所有比赛条件均已通过。后续迁移到实体平台,还需要重新验证相机标定、夹爪接触、定位融合和安全边界。
技术栈:ROS 2 · Gazebo Classic · Nav2 · MoveIt 2 · RGB-D 感知 · CoStudio。